APRS et GPS ont profondément changé la radio mobile. Avant eux, lorsqu’un radioamateur voulait indiquer sa position, il devait prendre le micro et expliquer : « Je suis à dix kilomètres au sud de Paris… »
Puis le Packet Radio rencontra la navigation par satellite.
Quelques octets suffirent désormais pour transmettre automatiquement un indicatif, une latitude, une longitude, une altitude, une vitesse ou une direction. Quelques secondes plus tard, la station pouvait apparaître sur une carte.
La radio ne disait plus seulement qui nous étions.
Elle savait maintenant où nous étions.
Avant APRS, il fallait inventer le GPS
L’histoire commence dans l’espace.
Le GPS — Global Positioning System est développé aux États-Unis pour répondre initialement à des besoins militaires. Les premiers satellites expérimentaux de la constellation GPS sont lancés à partir de 1978.
Le principe consiste à recevoir les signaux de plusieurs satellites dont les positions et les références temporelles sont extrêmement précises. Le récepteur peut alors calculer sa propre position.
Aujourd’hui, cela nous paraît banal.
Notre téléphone connaît sa position en quelques secondes.
Mais dans les années 1980, obtenir automatiquement : latitude + longitude + altitude + vitesse
à bord d’un véhicule constitue une petite révolution.
Et les radioamateurs vont rapidement comprendre tout ce qu’ils peuvent faire avec ces informations.
Le GPS civil n’était pas encore très précis
Le GPS devient progressivement accessible aux utilisateurs civils, mais il existe alors une particularité : Selective Availability — SA.
Le gouvernement américain introduit volontairement une dégradation de la précision du service civil pour des raisons de sécurité.
Dans les années 1990, une position GPS civile peut ainsi présenter une erreur allant jusqu’à environ : 100 mètres.
Pour naviguer en mer ou connaître approximativement la position d’un véhicule, cela reste très utile.
Pour placer précisément une voiture sur une carte… c’est nettement moins confortable.
Gardons ce problème en mémoire.
Il disparaîtra brutalement en mai 2000.
Bob Bruninga WB4APR : l’homme derrière APRS
Pour raconter l’histoire d’APRS, il faut maintenant rencontrer : Bob Bruninga — WB4APR.
Ingénieur et radioamateur américain, il travaillera notamment pendant de nombreuses années à la United States Naval Academy, à Annapolis.
Mais son idée ne commence pas par le suivi de voitures.
Elle remonte au début des années 1980.
En 1982, Bruninga développe sur Apple II un programme permettant d’afficher graphiquement la position de navires.
Nous trouvons déjà le principe qui guidera toute son œuvre : des données deviennent beaucoup plus utiles lorsqu’elles permettent de visualiser immédiatement une situation.
Le point important n’est donc pas simplement de transmettre une coordonnée.
Il faut montrer : qui est où, et ce qui se passe autour de lui.
1984 : CETS, l’ancêtre d’APRS
Deux ans plus tard, Bob Bruninga développe le : CETS — Connectionless Emergency Traffic System.
Le logiciel fonctionne notamment sur VIC-20 et Commodore 64.
Son objectif est déjà très proche de ce qui deviendra APRS : échanger rapidement des informations numériques utiles à une activité de terrain, sans devoir établir une connexion Packet traditionnelle entre chaque station.
Le système sera ensuite porté sur PC.
Pendant ce temps, une autre technologie se développe rapidement chez les radioamateurs : le Packet Radio.
Et c’est elle qui fournira le moyen de transport idéal aux données de Bruninga.
Le Packet Radio fournit le tuyau
Nous avons déjà raconté comment le Packet Radio permit aux radioamateurs de transmettre des informations numériques.
Son protocole AX.25 permet d’identifier les stations par leur indicatif et d’échanger des paquets de données.
Sur VHF, le Packet 1200 bauds utilise couramment de l’AFSK sur un canal FM.
Bob Bruninga va exploiter cette infrastructure d’une manière différente.
Au lieu d’établir systématiquement une liaison entre deux stations, pourquoi ne pas : diffuser une petite information utile à toutes les stations environnantes ?
Par exemple : « F4XXX se trouve ici. »
Ou : « Voici la météo de ma station. »
Ou encore : « Un relais est disponible à cet endroit. »
L’idée d’APRS prend forme.
1992 : naissance officielle d’APRS
En 1992, Bob Bruninga présente son système lors de la TAPR/ARRL Digital Communications Conference.
Il prend le nom : APRS pour : Automatic Packet Reporting System.
Le mot important est : Packet.
On rencontre parfois l’expression : Automatic Position Reporting System.
Elle semble logique puisque l’APRS est aujourd’hui très connu pour transmettre des positions GPS.
Mais elle réduit considérablement le concept imaginé par WB4APR.
Car APRS n’a jamais été conçu uniquement pour afficher : une voiture sur une carte.
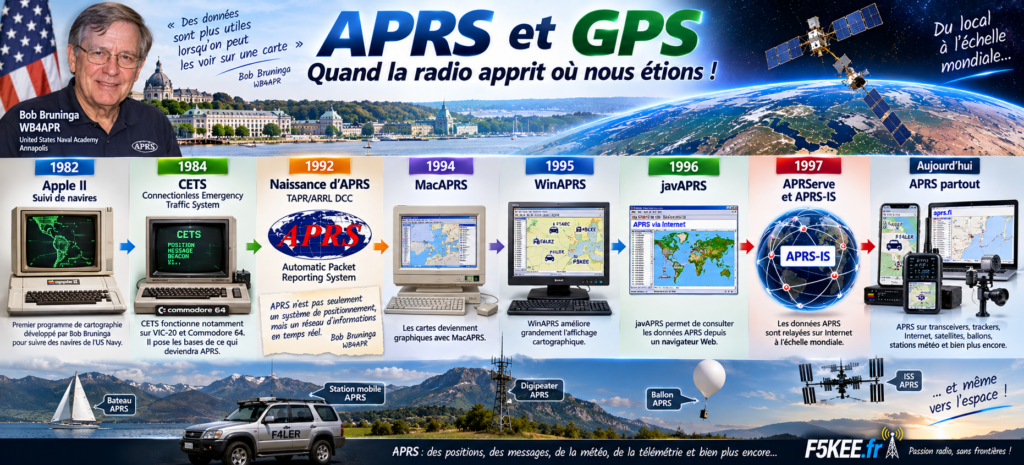
De l’Apple II à APRS-IS : Bob Bruninga WB4APR transforma peu à peu le Packet Radio en un réseau mondial d’informations et de positions.
APRS : bien plus qu’un traceur GPS
Bob Bruninga insistait beaucoup sur cette idée.
APRS devait permettre de construire une sorte de : tableau tactique en temps réel de l’activité radio locale.
Une station APRS peut transmettre : sa position, son indicatif, sa vitesse, sa direction, son altitude, mais également : des messages courts, des bulletins, des informations météo, de la télémétrie, des objets ou événements et des informations sur les stations et relais locaux.
Le GPS n’est donc pas APRS.
Il n’est finalement que : l’une des sources d’informations utilisables par APRS.
Quand APRS et GPS se rencontrent
Voilà maintenant le moment correspondant exactement au titre de notre histoire.
Un récepteur GPS détermine la position du véhicule.
Il fournit par exemple : latitude, longitude, vitesse et direction.
Ces informations sont envoyées vers un : tracker ou TNC.
Celui-ci prépare une trame APRS utilisant AX.25.
Le transceiver transmet ensuite cette trame sur la fréquence radio.
Nous obtenons donc : Satellites GPS → Récepteur GPS → Tracker / TNC → AX.25 / AFSK 1200 bauds → Transceiver VHF → Antenne → Réseau APRS
Quelques instants plus tard, une autre station peut afficher notre indicatif : directement sur une carte.
Dans les années 1990, le résultat est spectaculaire.
144,800 MHz : le rendez-vous APRS européen
Le réseau APRS utilise des fréquences adaptées aux différentes régions du monde.
En Amérique du Nord, la fréquence devenue emblématique est : 144,390 MHz.
En Europe, et notamment en France, nous connaissons surtout : 144,800 MHz.
Une station mobile peut périodiquement y envoyer sa balise APRS.
Mais sa portée reste évidemment celle d’une liaison VHF.
Pour aller plus loin, il faut donc inventer l’équivalent numérique de nos relais.
Le digipeater fait voyager les paquets
Ce relais particulier s’appelle : DIGIPEATER.
Le terme vient de : DIGItal rePEATER.
Son fonctionnement est assez simple.
Il reçoit une trame APRS puis peut la retransmettre par radio.
Nous obtenons : Station mobile →144,800 MHz → Digipeater → 144,800 MHz →autres stations.
Installé sur un point haut, un digipeater augmente considérablement la zone dans laquelle une balise peut être entendue.
Mais le réseau reste encore essentiellement : radio.
Internet va bientôt tout changer.
1994-1995 : les cartes progressent
Les premières interfaces APRS sont évidemment très éloignées de Google Maps !
Les cartes sont rudimentaires et les capacités graphiques des ordinateurs restent limitées.
Mais les logiciels évoluent rapidement.
En 1994, MacAPRS apparaît.
En 1995, arrive : WinAPRS.
Les cartes numériques disponibles sur CD-ROM permettent progressivement de représenter beaucoup plus précisément les stations.
L’APRS commence alors à ressembler davantage à ce que nous connaissons aujourd’hui : des indicatifs qui se déplacent sur une véritable carte.
1996 : APRS rencontre Internet
Une nouvelle révolution commence au milieu des années 1990.
En 1996, Steve Dimse développe javAPRS.
Pour la première fois, le suivi APRS peut être consulté depuis : un navigateur Web.
Puis, en 1997, son système APRServe contribue à créer une infrastructure permettant d’échanger les données APRS par Internet.
Cette évolution donnera naissance au réseau que nous connaissons sous le nom : APRS-IS.
L’APRS n’est désormais plus uniquement un réseau radio local.
Les informations peuvent circuler : par radio et : par Internet.
Digipeater ou iGate ?
Les deux termes sont souvent confondus.
Pourtant, leurs rôles sont très différents.
Le digipeater
Il reçoit une trame : par radio
et la retransmet principalement : par radio.
L’iGate
Il reçoit une trame APRS : par radio
et l’envoie vers : Internet.
Une station mobile peut donc suivre ce chemin : Voiture → 144,800 MHz → iGate → APRS-IS → Internet → serveur cartographique → ordinateur ou smartphone situé à l’autre bout du monde.
Et tout cela commence par quelques tonalités AFSK envoyées sur une fréquence VHF.
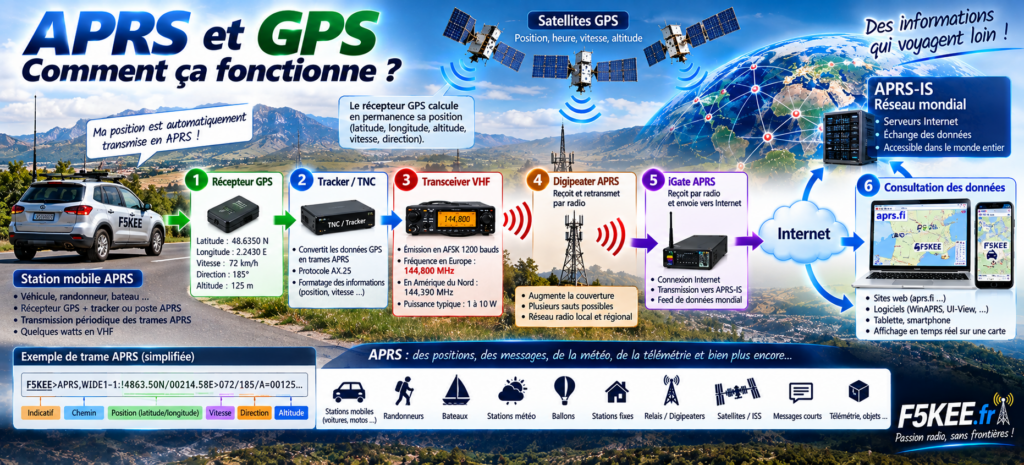
Du GPS à APRS-IS : le parcours d’une position APRS, de la station mobile jusqu’à Internet.
Quand APRS voulut suivre la flamme olympique
L’histoire possède également quelques anecdotes savoureuses.
En 1996, Bob Bruninga et d’autres radioamateurs préparent un système destiné à suivre la :
flamme olympique.
Ils construisent même une torche spéciale intégrant : un GPS et : un petit émetteur VHF d’environ 1 watt.
L’idée est de suivre la progression de la flamme grâce à APRS.
Le projet ne recevra finalement pas l’autorisation nécessaire pour transmettre les données GPS par radioamateur pendant l’événement.
Mais l’expérience montre à quel point le concept : GPS + radio + carte était déjà mature.
Mai 2000 : tous les GPS deviennent soudain meilleurs !
Revenons maintenant à notre problème de précision.
Le 1er mai 2000, le président américain Bill Clinton annonce la fin de la : Selective Availability.
La dégradation volontaire du signal GPS civil est désactivée quelques heures plus tard sur l’ensemble de la constellation.
Et quelque chose d’assez extraordinaire se produit.
Les récepteurs GPS existants deviennent : immédiatement beaucoup plus précis.
Aucun composant à remplacer.
Aucun nouveau logiciel à acheter.
Aucune modification du récepteur.
Le gouvernement américain estimait alors que la précision civile typique passerait d’environ : 100 mètres à environ : 20 mètres ou mieux.
Les mesures réalisées juste après l’arrêt de SA montreront même, dans de bonnes conditions, une amélioration encore plus importante.
Pour les applications APRS mobiles, c’est évidemment une excellente nouvelle.
Le point représentant notre voiture cesse de se promener approximativement dans le quartier.
Du GPS externe au tracker miniature
Les premières installations APRS mobiles pouvaient devenir assez impressionnantes.
Il fallait parfois : un GPS externe, un ordinateur, un TNC, un transceiver et toute la collection de câbles correspondante.
Mais l’électronique progresse.
Les récepteurs GPS deviennent : plus petits, moins chers, plus sensibles et moins gourmands en énergie.
Des trackers spécialisés apparaissent.
Ils peuvent recevoir directement les données GPS, générer la trame APRS et piloter le transceiver.
L’ordinateur disparaît progressivement du véhicule.
Quand APRS entre dans le poste radio
L’étape suivante est presque inévitable.
Pourquoi conserver : GPS + tracker + TNC + radio si tout peut tenir : dans le transceiver ?
Des fabricants commencent donc à intégrer les fonctions APRS directement dans leurs appareils.
Kenwood jouera notamment un rôle important dans cette évolution avec différents transceivers mobiles et portatifs capables de gérer APRS.
D’autres fabricants suivront.
Le poste peut alors afficher directement : l’indicatif reçu, la distance, la direction, la position ou un message APRS.
Le système autrefois développé sur Apple II tient maintenant : dans la main.
APRS quitte la Terre
Évidemment, les radioamateurs ne pouvaient pas laisser APRS uniquement au sol !
Des satellites radioamateurs permettent également de transporter des trames Packet et APRS.
Et nous retrouvons ici une vieille connaissance : l’ISS.
Selon les équipements et leur configuration, la Station spatiale internationale peut proposer des activités Packet/APRS.
Une trame peut alors suivre un chemin assez extraordinaire : Radioamateur → VHF/UHF → ISS → VHF/UHF → autre radioamateur.
Notre position ne passe plus seulement par le relais installé sur le château d’eau voisin.
Elle peut passer par l’espace.
Ballons, météo et télémétrie
APRS trouve également un terrain d’expérimentation idéal avec : les ballons.
Un tracker embarqué peut transmettre : position, altitude, vitesse, direction, température, tension de batterie et différentes données de : télémétrie.
Les stations au sol peuvent suivre le ballon sur une carte pendant son ascension.
À plusieurs milliers puis dizaines de milliers de mètres d’altitude, la portée radio devient considérable.
Le même principe est utilisé pour suivre : véhicules, bateaux, randonneurs, expériences scientifiques et différentes opérations radioamateurs de terrain.
APRS.fi : la carte n’est pas APRS
Aujourd’hui, beaucoup de radioamateurs découvrent APRS grâce à : APRS.fi.
On saisit un indicatif.
Une carte apparaît.
Et l’on peut parfois observer son déplacement.
Il serait pourtant faux d’écrire : « APRS = APRS.fi ».
Le site constitue une manière très pratique de visualiser des informations APRS arrivées sur Internet.
Mais le réseau radio existe indépendamment de cette interface.
Une station peut parfaitement transmettre une trame à une autre station via un digipeater : sans passer par Internet.
C’est une distinction essentielle pour comprendre la philosophie originelle du système.
APRS : bien davantage que « je suis ici »
Revenons finalement à Bob Bruninga.
Son idée n’était pas de construire un simple système permettant de surveiller le déplacement des voitures des radioamateurs.
Il imaginait plutôt une : carte dynamique de l’activité radio environnante.
Sur cette carte pourraient apparaître : des stations mobiles, des radioamateurs à pied, des relais, des stations météo, des ballons, des événements, des objets, des fréquences locales et des informations utiles.
Deux stations peuvent également échanger : de courts messages.
Une station fixe peut indiquer la fréquence sur laquelle son opérateur est à l’écoute.
Une station météo peut transmettre ses mesures.
Un tracker peut envoyer sa télémétrie.
APRS devient alors beaucoup plus qu’un système de positionnement.
Il devient : un réseau d’informations radioamateur en temps réel.
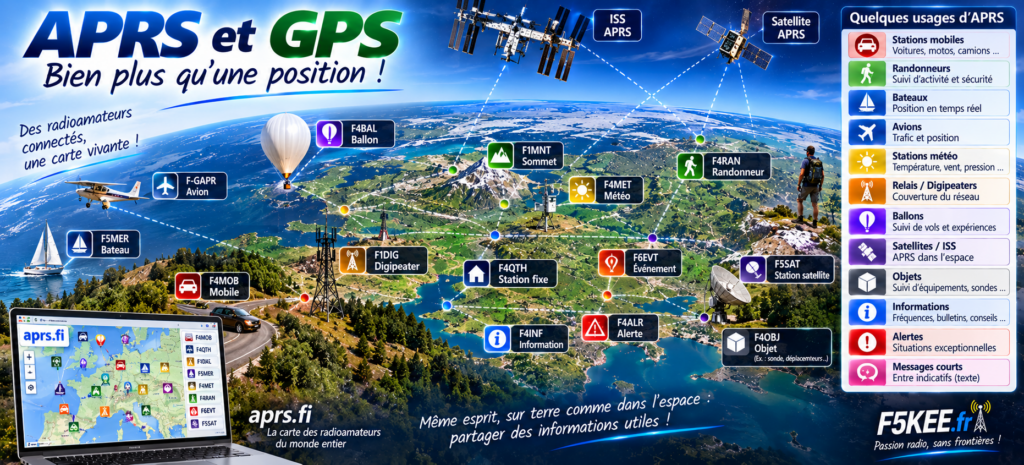
Mobiles, météo, ballons, messages, alertes ou satellites : APRS est bien plus qu’un simple système de localisation.
Bob Bruninga WB4APR : jusqu’au bout de l’idée
Bob Bruninga continuera pendant des décennies à développer et promouvoir APRS.
Il cherchera constamment à rappeler sa philosophie originelle et à imaginer de nouvelles applications.
Ingénieur à la US Naval Academy, radioamateur passionné et expérimentateur infatigable, il s’intéressera également aux satellites, aux communications numériques et aux énergies alternatives.
Bob Bruninga, WB4APR, disparaît le : 7 février 2022, à l’âge de 73 ans.
Mais son indicatif reste intimement lié à l’une des technologies numériques les plus reconnaissables du radioamateurisme moderne : APRS.
Quelques dates à retenir
1978 — Lancement des premiers satellites expérimentaux GPS.
1982 — Bob Bruninga développe sur Apple II un système permettant d’afficher la position de navires.
1984 — Développement de CETS, l’un des ancêtres directs d’APRS.
1992 — APRS est présenté au TAPR/ARRL Digital Communications Conference.
1994 — Apparition de MacAPRS.
1995 — WinAPRS poursuit le développement de l’affichage cartographique.
1996 — javAPRS permet de consulter des données APRS depuis le Web.
1997 — APRServe contribue à la création d’une infrastructure APRS mondiale via Internet.
Mai 2000 — Suppression de la Selective Availability : la précision du GPS civil s’améliore brutalement.
Années 2000 — GPS, trackers et fonctions APRS deviennent de plus en plus compacts et commencent à être directement intégrés aux transceivers.
Aujourd’hui — APRS continue de transporter positions, messages, météo, télémétrie et informations radioamateurs sur des réseaux terrestres et spatiaux.
Quand la radio apprit où nous étions !
Revenons une dernière fois au début des années 1980.
D’un côté, des ingénieurs construisent une constellation de satellites capable de déterminer notre position sur Terre.
De l’autre, les radioamateurs apprennent à faire voyager des paquets numériques sur leurs fréquences.
Puis Bob Bruninga regarde ces technologies et imagine : pourquoi ne pas les réunir ?
Le GPS indique : où nous sommes.
Le Packet permet : de transmettre l’information.
L’ordinateur permet : de l’afficher sur une carte.
Et APRS réunit le tout.
Quarante ans plus tard, quelques composants minuscules peuvent envoyer automatiquement notre indicatif, notre position, notre altitude ou notre télémétrie.
La trame peut être répétée par un digipeater.
Elle peut rejoindre Internet par un iGate.
Elle peut même parfois passer : par un satellite ou par l’ISS.
Le Packet avait appris à nos radios à échanger des données.
Le GPS avait appris aux machines à connaître leur position.
Bob Bruninga eut cette idée géniale : faire se rencontrer les deux.
Et un jour, sur la carte du shack, notre indicatif apparut.
La radio venait d’apprendre où nous étions.